
从经验调参到数据自主学习
让算法参数随车型与货物自动匹配
在工厂仓储物流自动化领域里,智能装卸一直是最难自动化的圣杯环节,是真正意义上实现黑灯工厂的“最后一块拼图”。龙合智能在大宗物流细分领域,颠覆性地攻克了这一痛点、难点。
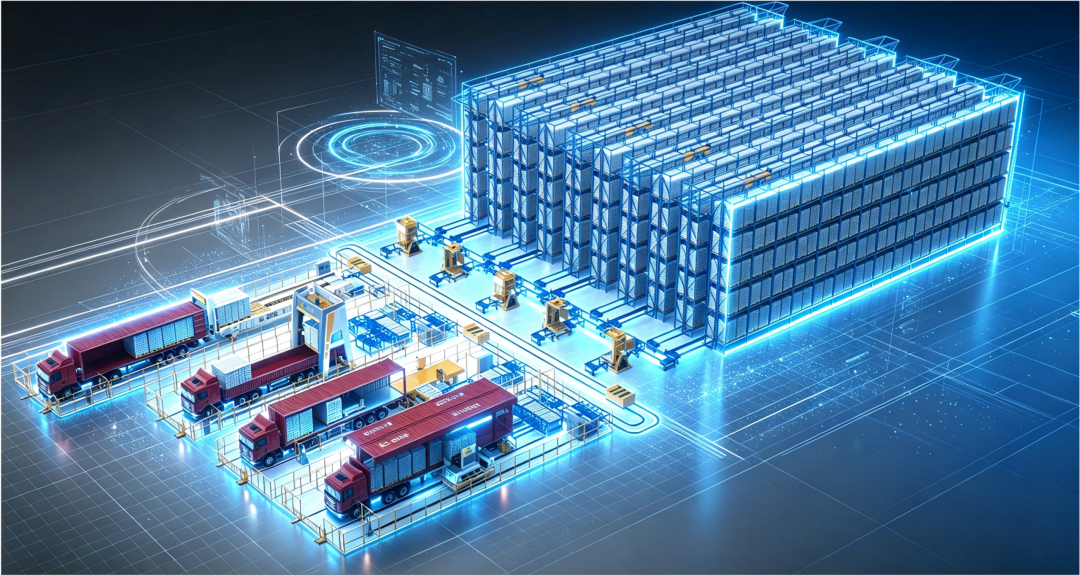
真实的装卸物理世界里,没有两片一样的树叶,你也不可能两次踏入同一条河流。智能装卸的“阿喀琉斯之踵”,并不在于“把货放上车”,而在于解决车辆长短不一、货物形态各异——纸卷、托盘、袋装、吨袋、桶装,尺寸与重量千差万别。亦即:车辆停靠的角度、车厢内宽与装载高度,也不可能有完全一致的两台货车。智能装卸机器人面对的,从来不是一套标准化的货架,而是一车随时变化的货物。
过去,以造纸行业为例,人工装卸的操作步骤更多依赖“看到什么,装什么”:用眼睛+人脑识别当前场景、计算当前可放置纸卷位置,然后执行动作。但对机器人智能装卸而言,这并不是一个静态任务。每装上一卷纸,货堆结构就变一次;装到后半程,可操作空间会不断收缩,物理世界的目标参数瞬息万变。
也正因为如此,一次真正意义上“全自动、无需人工辅助干预”的智能装卸作业是否成功,并不只取决于眼前这一卷能不能被夹起来,更取决于装上去之后,整车摆满后AI世界模型是否仍跑得通、后续是否还有空间继续作业、纸卷间隙控制达到毫米级的精准苛求。
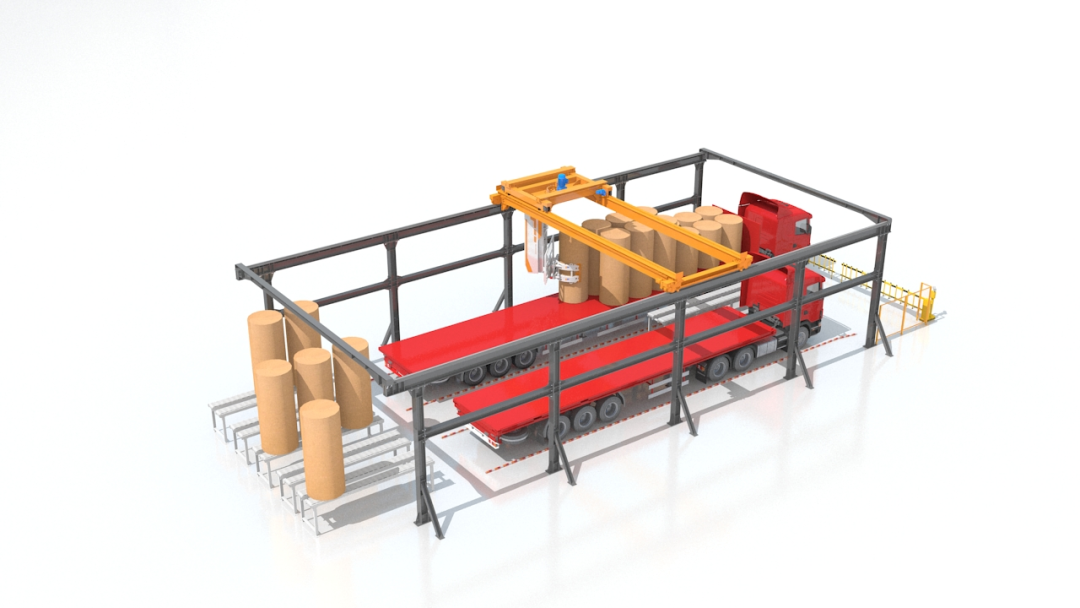
为了解决这一问题,龙合智能把AI世界模型引入自研的智能装卸系统LHILS-1.0。它的核心目标不是让机器人“多抓一次”,而是让整条装车链路学会“先想清楚再动”,用人工智能实时、自动匹配最优装卸策略。
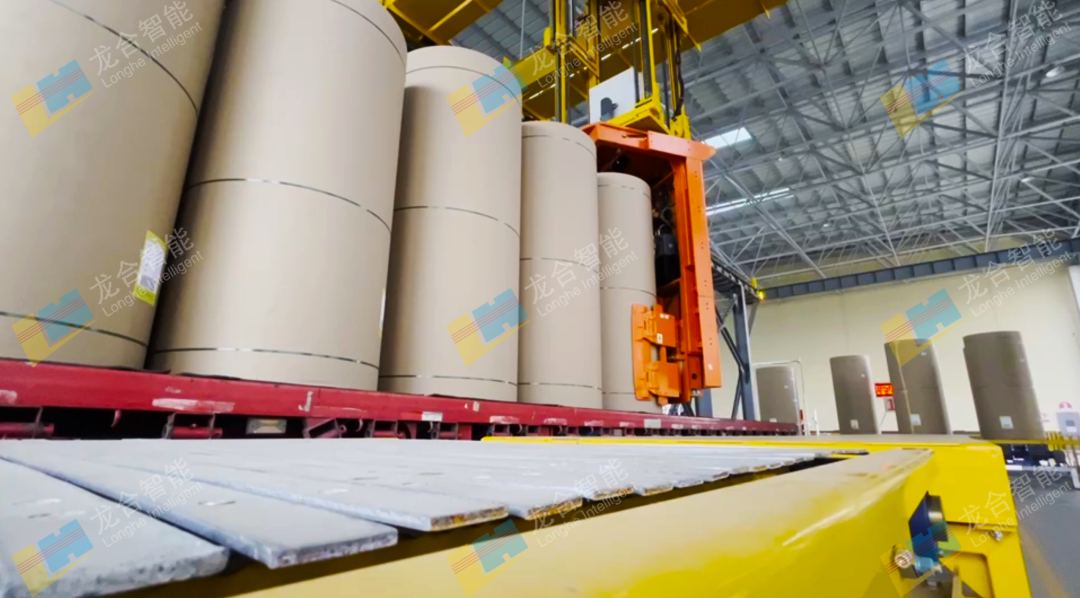
一辆车、一条产线、一个货堆,往往就是一个全新的作业现场。装卸车作业中,真正难的不是把货物抓起来,而是做到在有限空间内“装得满、装得稳、装得快”。
龙合智能在超十年装卸实践中沉淀出一套几何解析为底的算法(以纸卷装车为例)。在这个世界模型应用场景里,人工智能学习了车厢宽度、纸卷半径、安全间隙,栏板边缘补偿等核心参数,最终形成配套“直径降序循环试摆、左右交错放置、限高叠垛”等一整套感知—决策—执行闭环规则。这不是一套简单的“公式”,而是一套6万多个需要人工现场标定的补偿参数和阈值的组合Agent。
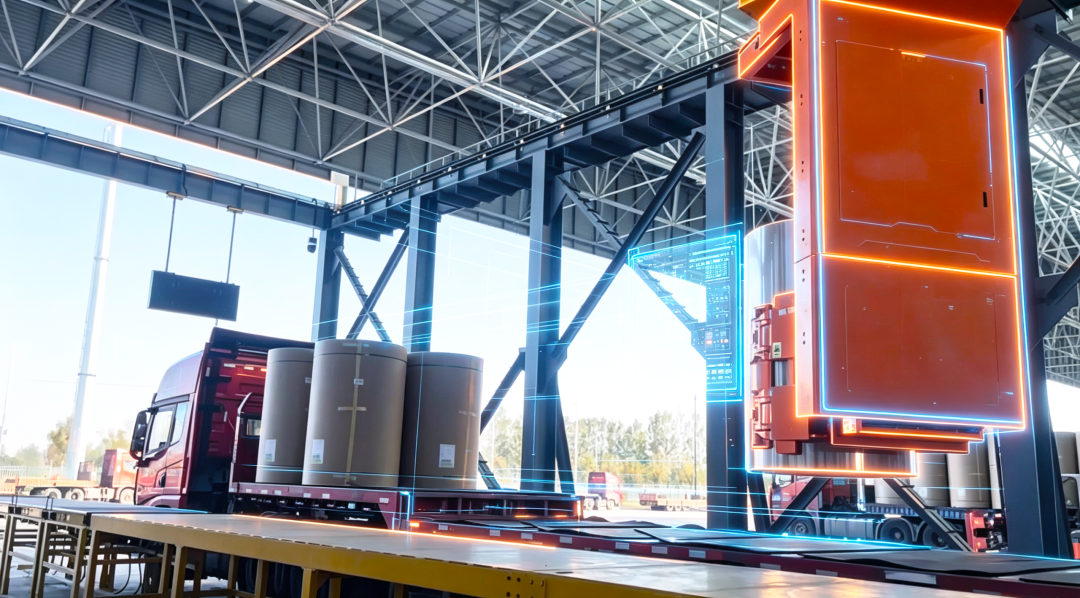
这些参数,正是装卸车系统最核心、也最脆弱的一环:换一种车型、换一种货物,往往就要到现场重新“试”一遍参数。规则越多、变量越多,靠人一条条去覆盖就越吃力,现场长期稳定运行也就越难。
龙合智能思考的是:能不能让人工智能系统不再“死记公式”,而是学会从一次次真实物理世界装车中,自动把这套参数调到最优?
为什么装车尤其需要“可以学习”的能力?
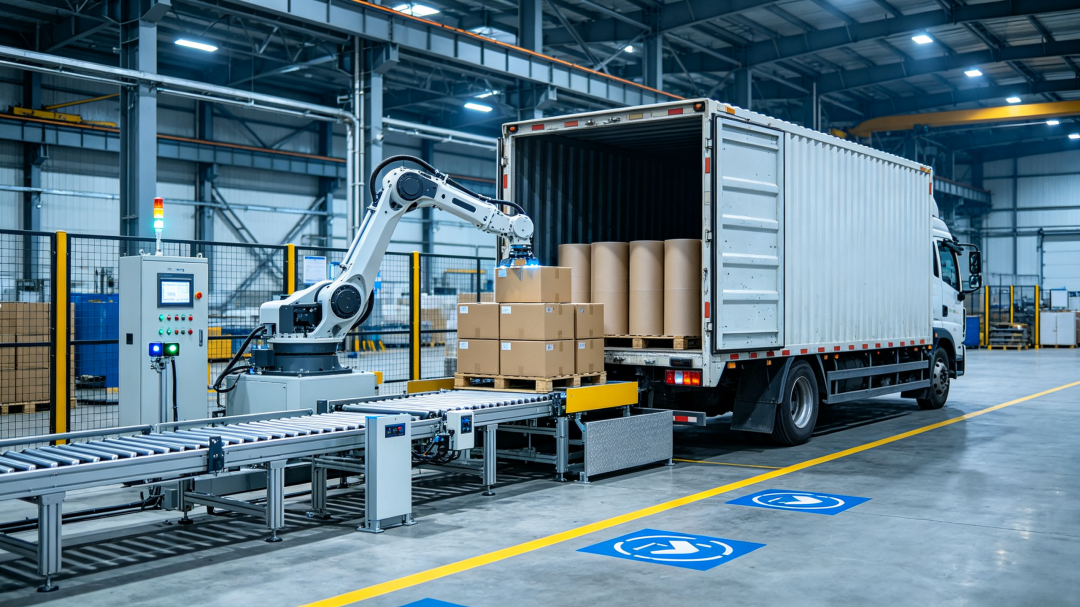
在很多工业自动化场景里,任务对象是相对稳定的:零件形状固定、工位位置固定、运动路径也基本固定。
但智能装卸不同,装卸机器人需要的不是单点能力,而是对连续变化过程的理解能力——它既要知道当前装到哪一步,也要判断下一步怎么装最稳、最省、最容易成功。
正是基于这一点,龙合智能把AI世界模型引入装卸车系统。它不是简单地用“AI”去学习某一条公式,而是把算法里那6万多个需要人工试出来的补偿参数组合,交给大模型去学习、去自动匹配。
让算法参数被大模型“训练”出来
龙合智能的办法,是把历史上每一次真实的装车都变成一组“训练样本”:车型、货种、停车角度、车宽分档、扫描到的台阶等物理世界数据,以及最终“这样装是否成功/是否满/是否稳”的结果,全部沉淀为可学习的数据资产。
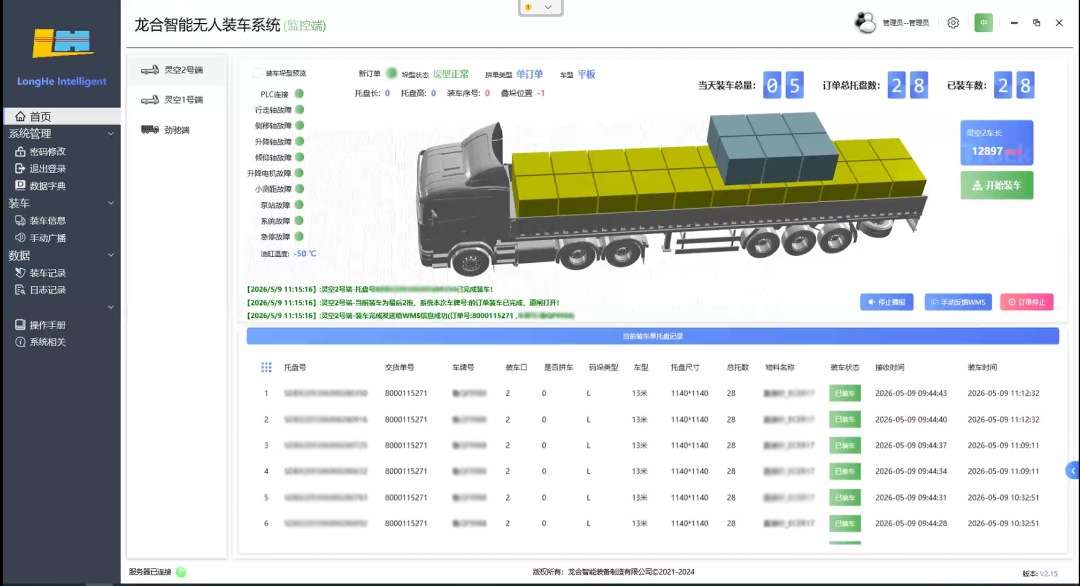
换句话说,过去靠“老师傅经验”确定的装载策略,如今被抽象成一套可以被训练、被模型化自动匹配的参数空间。系统的边界不再被几条写死的规则锁定,而是随业务不断生长。
三大核心能力
一、装得稳:自动匹配最优装车参数
在装箱装车中,最怕的不是装不下,而是装到一半货堆塌了。
LHILS-1.0模型会基于目前货堆的三维结构、货物尺寸与接触状态,结合历史装车经验,对“某种摆放是否稳定”做出预判,提前规避潜在的塌垛、压损与异常停机风险,并自动给出更稳的边缘补偿与叠垛策略,让连续装车作业更稳定。
二、装得满:自动匹配装载方案
装卸车不是机器人单独完成的任务,后端的配载方案决定了整体效率。
面对同一批货物,模型会在多个可行方案中进行比较——这一卷放这边、那一垛放那边,整车的空间利用率、重心位置、装车顺序是否最优。通过历史借鉴、推导匹配最优解,把“人工试装”升级为“模型优选”,从而实现整车装载率与垛型质量的双重提升。
三、自适应:随车随货自动进化
整车装卸,本质上是一个长时序任务。
如果每一步都只套用固定规则,前期效率可能很高,但遇到陌生车型或新货种,就很容易失效。
这正是AI世界模型的价值所在——它能综合当前车辆扫描结果、货物种类与历史经验,预测多个动作的结果并自动匹配最优策略,让装车从“写死参数”走向“随车、随货、随场景自适应”。
龙合智能的LHILS-1.0模型inside的智能装卸系统,本质上是一台不断积累数据的“学习机器”。
作为智能装卸系统的核心“智慧大脑”,AI世界模型将不断加深与机器人执行机构、3D扫描、工业视觉、PLC控制、域控制器、芯片等物理世界器件等深度协同迭代升级智能排布算法,以“AI自动匹配参数+硬件精准执行”的闭环,构建起一套可持续进化的智能无人装卸体系。
龙合智能装备制造有限公司(本文以下简称公司)系一家集自主研发、高端制造、营销服务为一体的现代化智能制造企业。公司以智能制造为根基,为客户提供智能物流搬运、装卸设备及其集成应用系统整体解决方案、智能仓储软硬件综合集成系统及属具产品等多种物料搬运系统解决方案,致力于解决物流搬运难题。公司注册资金10586.47 万元人民币,占地面积约100亩,现有员工近700人。公司多次获评国家级荣誉,包括国家单项冠军企业、国家工信部首批专精特新小巨人重点企业、国家企业技术中心、国家服务型制造示范项目、国家高新技术企业、国家绿色工厂、国家两化融合试点单位、国家级智能制造试点示范项目等殊荣。
公司是全国工业车辆标准化技术委员会属具工作组组长单位、全国物流仓储设备标准化技术委员会委员企业。公司设有国家级博士后科研工作站和国家企业技术中心,目前获国家授权专利超400项,其中发明专利100余项,获评中国专利优秀奖。公司与清华大学天津高端装备研究院、中科院海西研究院和福州大学等国内知名科研院所建立了技术创新科研战略端装备研究院、中科院海西研究院和福州大学等国内知名科研院所建立了技术创新科研战略合作关系。
公司建立了遍布全球的广阔营销业务渠道,拥有分布在德国、瑞典、英国、澳大利亚、日本、美国等70多个国家和地区共280多家国际客户和40多家国内战略合作伙伴,并成功与包括中国石化、中国烟草、中粮集团、万华化学、北京奔驰、英国 JCB 、凯傲宝骊、林德中国、日本三菱、徐工、柳工、临工、诺力、中力等国际化集团在内的客户达成长期战略合作。
公司已通过了GJB9001C-2017国军标质量管理体系认证、 GB /T29490-2013知识产权管理体系认证以及ISO9001质量管理体系认证、ISO14001环境管理体系认证、OHSAS18001职业健康安全管理体系认证和ISO3834-2国际焊接质量管理体系认证。



 粤公网安备 44010602004351号